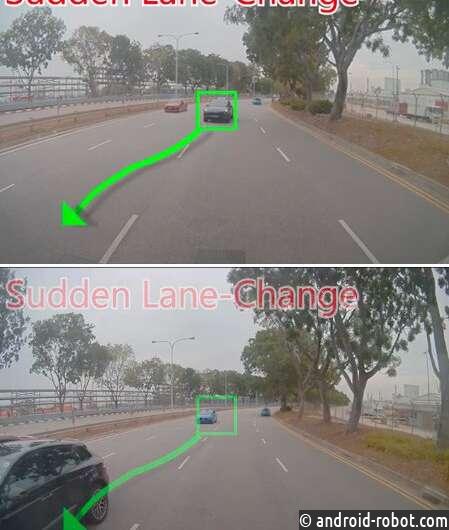
В последние годы многие компании, исследовательские организации и академические институты по всему миру пытаются разработать безопасные и надежные автономные транспортные средства. Однако для крупномасштабного развертывания эти транспортные средства должны иметь возможность передвигаться по самым разным дорогам и средам, не сталкиваясь с другими транспортными средствами, пешеходами, велосипедами, животными или близлежащими препятствиями.
Исследователи из Мэрилендского университета недавно разработали новую методику, которая может повысить эффективность симуляторов, используемых в настоящее время для обучения моделей навигации беспилотных транспортных средств . Этот метод, представленный в статье, опубликованной в IEEE Robotics and Automation Letters , основан на их предыдущем исследовании, посвященном автономной навигации транспортных средств.
«Несмотря на то, что в настоящее время существует большой интерес к автономной навигации для беспилотных автомобилей, современные методы искусственного интеллекта, используемые для навигации, не учитывают поведение людей-водителей или других автономных транспортных средств на дороге», — сказал профессор Динеш Маноча. об этом исследовательском проекте, рассказал TechXplore. «Цели нашей работы — разработать надежные технологии, которые могут обнаруживать и классифицировать поведение других дорожных агентов (например, транспортных средств, автобусов, грузовиков, велосипедов, пешеходов) и использовать это поведение для управления траекториями движения автономных транспортных средств».
Как правило, поведение за рулем можно разделить на две основные категории, а именно консервативное и агрессивное поведение. Судя по их именам, консервативные водители более осторожны и внимательны, а агрессивные водители могут быть неуравновешенными и воинственными.
Точное обнаружение этих различных моделей вождения может быть очень полезным для автономных транспортных средств, особенно в критические моменты (например, при смене полосы движения или въезде/выезде с шоссе), поскольку это позволяет им соответствующим образом адаптировать свои траектории и меры безопасности. Таким образом, в прошлом многие команды использовали платформы моделирования, чтобы позволить беспилотным транспортным средствам, а также усовершенствованные системы помощи водителю (ADAS) для точной классификации такого поведения при вождении.
«Автономные навигационные системы обычно обучаются моделированию перед проведением полевых испытаний», — сказал TechXplore Рохан Чандра, другой исследователь, участвовавший в исследовании. «В нашей недавней статье мы представляем новый симулятор, основанный на поведении, который может эмулировать большое количество различных вариантов поведения, наблюдаемых в реальных сценариях дорожного движения. Это означает, что базовая навигационная система может быть обучена обрабатывать сложное поведение вождения в реальных условиях. сценарии дорожного движения».
Метод моделирования, представленный исследователями, основан на модели, которая может классифицировать поведение других участников дорожного движения. Эта модель, называемая CMetric, анализирует траектории других агентов, а затем вычисляет их, используя самые современные инструменты компьютерного зрения.
«С помощью CMetric наш управляемый поведением симулятор может генерировать агентов с различным поведением, что приводит к сценариям смешанного трафика», — сказал TechXplore еще один исследователь, проводивший исследование, Ангелос Маврогианнис. «Моделирование разнородного поведения при вождении — уникальный аспект нашей работы. Мы используем политику глубокого обучения с подкреплением, основанную на DQN (Deep Q-Network), которую мы интегрировали с нашим симулятором».
Модель прогнозирования поведения при вождении, представленная Маврогианнисом, Чандрой и Маночей, может быть интегрирована с широким спектром современных алгоритмов для навигации транспортных средств. Это означает, что другие команды по всему миру могут использовать его для улучшения обучения своих моделей и повышения общей производительности.
До сих пор большинство существующих моделей автономного вождения с трудом справлялись со сложными городскими условиями. Сюда входят дороги с интенсивным движением или с большим количеством светофоров, пешеходов и велосипедистов. Метод моделирования, разработанный этой группой исследователей, может в конечном итоге помочь улучшить производительность этих моделей в этих сложных городских сценариях.
«Существующие автономные системы вождения в основном применимы к дорожным ситуациям», — пояснил Чандра. «Наш метод, с другой стороны, предлагает новое решение для моделирования и оценки технологий автономного вождения в сложных городских или сложных условиях. Это еще более важно с точки зрения управления сложными дорожными условиями, которые наблюдаются в азиатских городах, где плотность движения выше, и многие водители не соблюдают правила дорожного движения. Наш симулятор — первый шаг к созданию таких моделей движения».
Хотя он был в первую очередь разработан как инструмент для обучения алгоритмов, метод моделирования, разработанный исследователями, также может использоваться для создания наборов данных для обучения, которые также учитывают поведение вождения и траектории транспортных средств в сложных городских условиях. В рамках своего исследования Маврогианнис, Чандра и Маноча использовали эти методы классификации поведения для создания и анализа METEOR, крупномасштабного набора данных , содержащего плотные и неструктурированные видеоролики с интенсивными дорожными условиями. Эти видеоролики были собраны в Индии, а затем исследователями были вручную аннотированы, чтобы выделить редкие или интересные способы вождения, такие как нетипичные действия на дороге и нарушения правил дорожного движения .
В будущем набор данных, опубликованный исследователями, может быть использован другими командами по всему миру для улучшения навигации автономных транспортных средств и ADAS в многолюдных и сложных городских условиях. Теперь исследователи также планируют сделать метод моделирования, который они разработали , открытым исходным кодом , чтобы другие команды и компании могли использовать его для обучения своих собственных моделей и алгоритмов.
«Сейчас мы разрабатываем более совершенные методы классификации поведения дорожных агентов с помощью обычных камер (например, в смартфонах) и используем их для улучшения навигации в системах автономного вождения», — добавил Чандра. «Эти методы также могут помочь водителю в рамках ADAS».