


Маленькие роботы — важные инструменты для исследования и осмотра небольших помещений. Они могут тщательно расставлять свои шаги, что позволяет им обходить препятствия — возможности, которыми не всегда обладают более крупные роботы. Это может позволить им осматривать оборудование или искать завалы в случае стихийных бедствий, куда другие роботы не смогут добраться. Однако из-за ограничений по размеру создание небольших роботов, которые могут самостоятельно управлять и нести собственные источники энергии, затруднено.
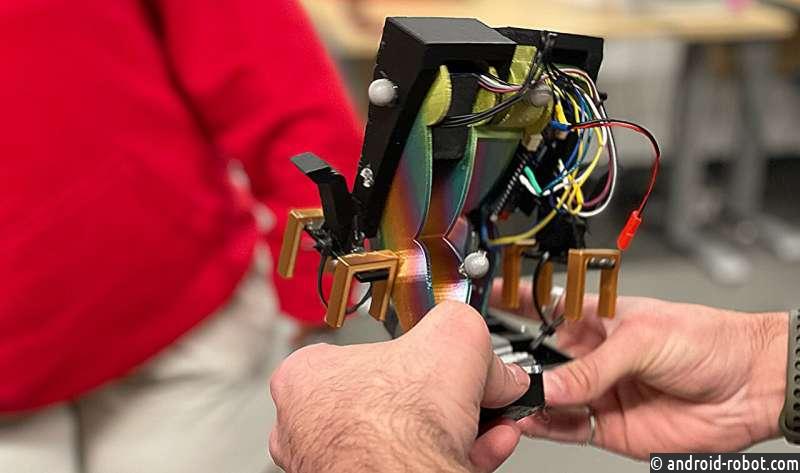
Аарон Джонсон, доцент кафедры машиностроения, и Сара Бергбрейтер, профессор машиностроения, и их команда исследователей произвели революцию в этой области, построив «Мугату». первый управляемый двуногий робот, имеющий только один двигатель. Мугату также автономен и самостоятелен; стабилен в походке с разомкнутым контуром; и контролирует поворот влево, вправо и прямо. В конструкции используются два твердых тела и один привод, простая конструкция ходунков, которая по-прежнему способна выполнять сложные движения других роботов.
«Первое направление проекта было направлено на максимальное упрощение способа передвижения роботов», — сказал он. — говорит первый автор Джеймс Кайл, недавний выпускник магистратуры и бакалавра машиностроения. «Как только мы поймем, как масштабирование влияет на передвижение, это может оказаться чрезвычайно полезным для того, чтобы взять что-то, что уже существует, и масштабировать его вверх или вниз, чтобы выполнять такие задачи, как прохождение через меньшие трубы или перенос большего груза».
Другой член команды, студент-механик Кендалл Харт, работал над датчиком тока робота, частью робота это позволило команде рассчитать общую стоимость транспортировки, количество энергии, использованной на определенном расстоянии.
«До того, как я пришел в лабораторию, у меня было смутное представление о MATLAB (платформе программирования и числовых вычислений), но работа над этим проектом позволила мне применить то, что я узнал в классе. Когда мы работали над реализацией датчика тока, там было много отладки, но теперь это придало мне больше уверенности в отладке без моих наставников», — сказал он. Харт говорит.
По прозвищу «Проект LEGO»; команда стремится в конечном итоге уменьшить эти ходунки до размеров LEGO. «Это займет некоторое время, потому что механика всего меняется, когда вы начинаете уменьшать размеры», — сказал он. Харт говорит. «Но что делает этот проект таким особенным и таким влиятельным в сообществе, так это то, что его никогда раньше не видели». Резкое упрощение этого шагающего устройства в сочетании с его единственной степенью свободы является многообещающим шагом (каламбур) на пути к высокоэффективным маленьким роботам.
Теги: Новости Hi-Tech, робот


