



Робот-исследователь GLIMPSE, созданный в ETH Zurich и Цюрихском университете, вышел в финал конкурса на разведку ресурсов в космосе. Долгосрочная цель состоит в том, чтобы робот исследовал южную полярную область Луны.
Считается, что южный полярный район Луны содержит много ресурсов, которые могут быть полезны для операций лунной базы, таких как металлы, вода в форме льда и кислород, хранящийся в горных породах. Но чтобы их найти, нужен робот-исследователь, способный выдержать экстремальные условия этой части Луны. Многочисленные кратеры затрудняют передвижение, а малый угол падения солнечных лучей и толстые слои пыли затрудняют использование световых измерительных приборов. Еще одной проблемой являются сильные колебания температуры.
Европейское космическое агентство (ESA) и Европейский центр инноваций в области космических ресурсов ESRIC призвали европейские и канадские инженерные группы разработать роботов и инструменты, способные картографировать и исследовать затененную южную полярную область Луны, между кратерами Шумейкера и Фаустини. Для этого исследователям пришлось адаптировать наземные технологии исследования к суровым условиям на Луне.
Полуавтономное бездорожье
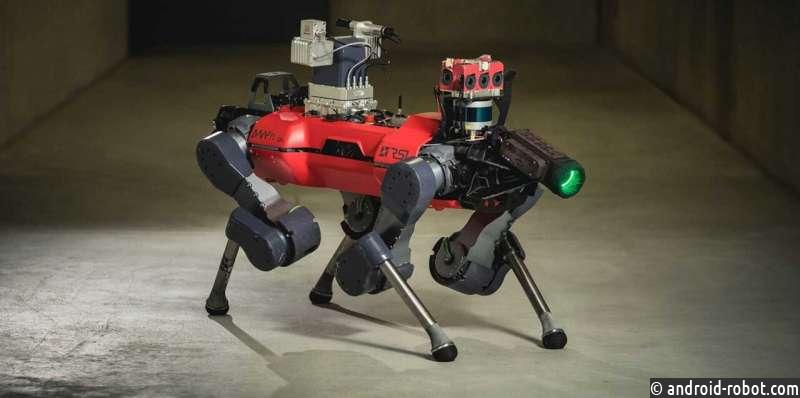
Один из тринадцати луноходов , участвующих в конкурсе, прибыл из Цюриха и называется GLIMPSE (Геологический лунный картограф и разведчик для исследования поверхности). Робот, который немного похож на собаку, может передвигаться по местности полуавтономно на своих четырех ногах и полностью оснащен различными спектрометрами для распознавания типов камней.
Флориан Кель из Spacehub Цюрихского университета (UZH) возглавляет проект GLIMPSE вместе с Хендриком Колвенбахом из Лаборатории робототехнических систем в ETH Zurich. Кель, который ранее провел пять лет в Лаборатории реактивного движения НАСА в Калифорнийском технологическом институте в поисках внеземной жизни , является научным директором проекта, а Колвенбах является общим менеджером проекта и отвечает за робототехнику. Помимо двух основных заинтересованных сторон, UZH Space Hub и ETH Robotic Systems Lab, в проекте также участвуют исследователи и инженеры из Люцернского университета прикладных наук и искусств, Базельского университета и компаний Maxon, ANYbotics и Metrohm.
Робототехника GLIMPSE основана на типе робота ANYmal, разработанном ANYbotics, дочерней компанией ETH. Робот GLIMPSE оснащен инструментами для петрографического и химического анализа горных пород, в том числе спектрометром комбинационного рассеяния, микроскопом и камерой с зум-объективом для получения обзорных изображений и изображений крупным планом.
Пробный запуск в искусственном лунном ландшафте
GLIMPSE уже успешно прошел свой первый тест. Вместе с 13 другими роботами-исследователями он показал свои навыки навигации по искусственному лунному ландшафту, созданному специально для соревнований в ангаре в Нидерландах.
У GLIMPSE было два с половиной часа, чтобы найти путь через незнакомый лунный ландшафт к определенному кратеру, где затем нужно было проанализировать камни. «После этого у нас было еще полтора часа на анализ данных», — говорит Кель. «Это были очень сжатые сроки».
У команд не было прямого обзора лунного ландшафта — навигация основывалась на записях камер роботов и данных о местоположении, сделанных так, чтобы они напоминали спутниковые изображения. Одна из сложностей заключалась в том, что сигналы управления доходили до марсоходов с временной задержкой. Для имитации реальных условий связь с роботами иногда вообще терялась. «Роботы со зрелой технологией автономного управления имели преимущество в этих обстоятельствах», — говорит Кель.
Пять команд вышли в финал
Соревнования выявили как сильные, так и слабые стороны роботов: у одних не было достаточного освещения, у других были проблемы с батареями или проблемы с искусственной задержкой сигнала. Не все из 13 марсоходов добрались до кратера.
«Мы также столкнулись с различными трудностями, — говорит Кель. Тем не менее, по сравнению со своими конкурентами, большинство из которых имели колеса или гусеницы, четырехногий GLIMPSE оказался особенно способным и маневренным на бездорожье. Собакоподобный робот успешно прошел первый этап конкурса, выиграв для команды 75 000 евро.
В настоящее время исследователи круглосуточно работают над оптимизацией GLIMPSE для финального раунда, который состоится в Люксембурге в конце этого года. В финал вышли пять команд. Победители получат 550 000 евро, которые они смогут использовать для дальнейшего развития своих роботов . Вполне возможно, что GLIMPSE можно будет использовать в реальной миссии ЕКА к южному полюсу Луны где-то в следующем десятилетии. Мы скрестили пальцы за GLIMPSE и его команду.
Теги: Луна, Новости Hi-Tech, робот


